Independent Euler point-agent simulator
Imperfect state
Control with delayed and uncertain state
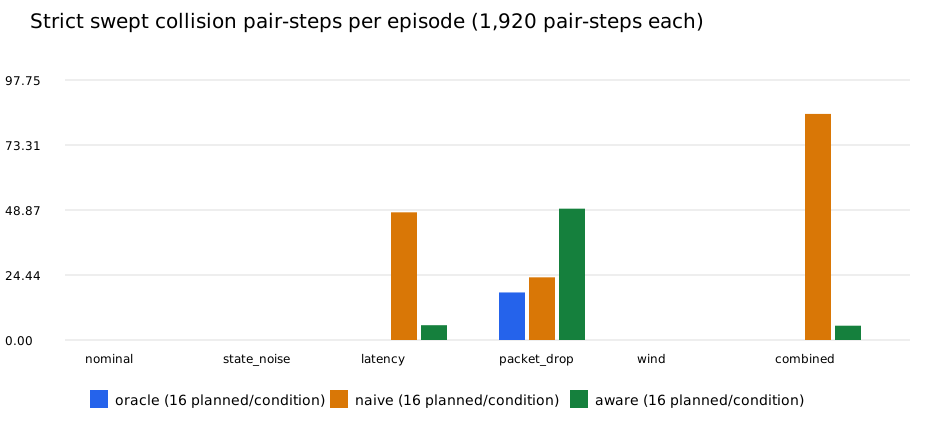
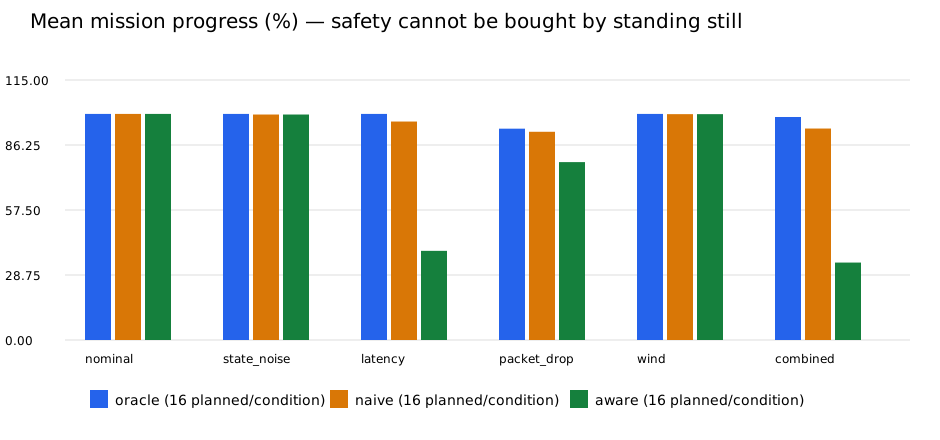
Baseline retained. The aware controller retained 965 collision pair-steps and failed the progress gates.
- Simulation episodes
- 288
- 3 controllers × 6 conditions × 16 seeds
- Collision pair-steps
- 965
- Aware controller total; not distinct crashes
- Steps per episode
- 128
- 6 agents; 0.25 s step
- Paired seeds per case
- 16
- 18 condition / comparison cases
Recorded evidence
Results
Three controllers across six state-error conditions and 16 seeds.
Case 1 of 18nominal · aware − oracle
| Outcome | Baseline count | Baseline denominator | Candidate count | Candidate denominator |
|---|---|---|---|---|
| Collision pair-steps | 0 | 30,720 | 0 | 30,720 |
| Wall agent-steps | 0 | 12,288 | 0 | 12,288 |
| Fallback agent-steps | 0 | 12,288 | 0 | 12,288 |
| Arrivals / agent missions | 96 | 96 | 96 | 96 |
| Metric | oracle | aware | Candidate − baseline | 95% interval lower | 95% interval upper |
|---|---|---|---|---|---|
| Goal-distance progress fraction | 1 | 1 | 0 | 0 | 0 |
| True footprint fraction | 0.219482 | 0.219482 | 0 | 0 | 0 |
| Fleet path m / episode | 133.474 | 133.474 | 0 | 0 | 0 |
null = missing or not applicable, never zero. Intervals and sample sizes are reported in each table. Scroll tables horizontally to see every column.
Report figures
Methods & interpretation
The uncertainty-aware controller is not safe: collisions remain, packet-drop outcomes worsen, and latency/combined progress stalls. This independent Euler toy simulator does not validate the frozen field planner. No promotion or Gaussian strict certification. Packet loss can worsen outcomes. Bounds assume declared bounded uniform support; Gaussian calibration is not an episode safety study.